
Exploración técnica · Robótica industrial
Cambio de formato con robots: qué puede entrenarse antes de tocar la célula
La simulación y los datos sintéticos prometen acelerar nuevas tareas robóticas, pero la célula todavía necesita recetas, útiles, seguridad y criterios de aceptación.
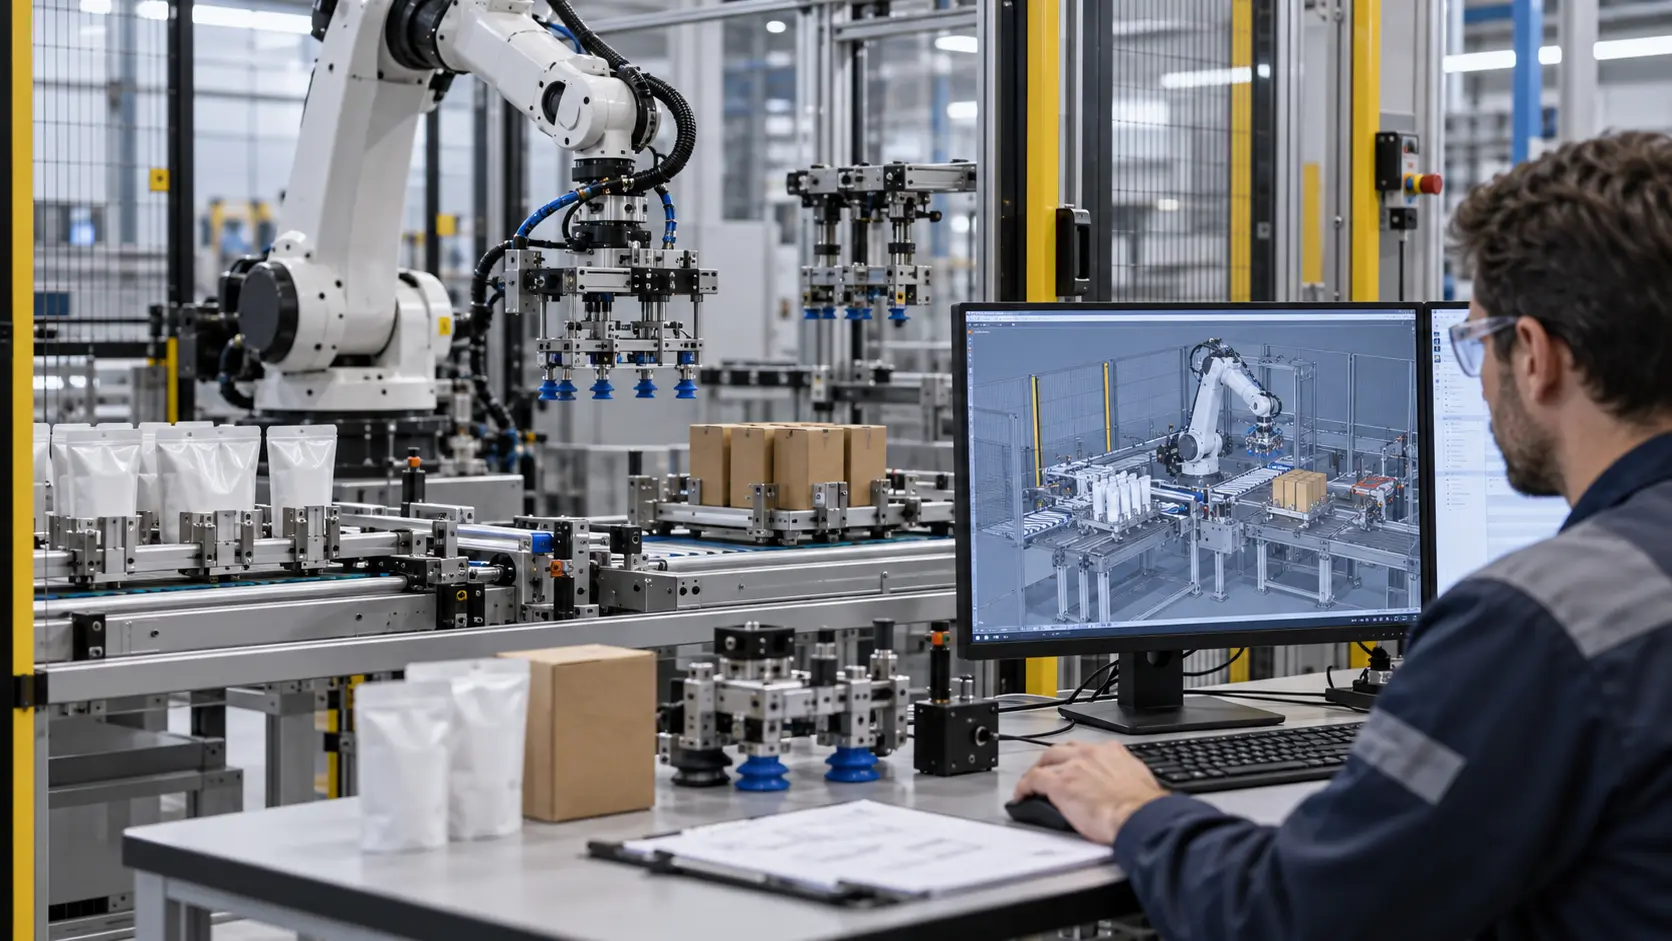
Una célula termina de manipular envases altos y debe pasar a una referencia más baja. Cambian el útil de centrado, la posición de toma, la orientación de descarga y algunos tiempos. El robot puede cargar otro programa, pero antes de reiniciar alguien debe confirmar qué formato llegó, qué pinza está instalada y si la trayectoria continúa siendo válida.
La IA física y la simulación prometen reducir parte de esa ingeniería. La oportunidad no consiste simplemente en pedirle al robot que aprenda: hay que decidir qué puede entrenarse virtualmente, qué condiciones deben permanecer deterministas y cómo se acepta el nuevo formato sin comprometer personas, equipos o producto.
La señal del mercado: entrenar antes de instalar
Según el anuncio de ABB Robotics del 9 de marzo de 2026, la compañía integrará bibliotecas NVIDIA Omniverse en RobotStudio para generar simulaciones físicamente más precisas y datos sintéticos destinados a modelos de IA. El producto anunciado, RobotStudio HyperReality, tiene disponibilidad prevista para la segunda mitad de 2026.
ABB informa que la solución podría alcanzar hasta 99% de correspondencia, reducir hasta 80% los tiempos de preparación y puesta en marcha, bajar costos hasta 40% y acelerar 50% la salida al mercado. Son estimaciones y resultados comunicados por el proveedor. La publicación atribuye esas cifras a análisis de ABB y describe pilotos; no demuestra que se repitan en cualquier robot, aplicación o planta.
La señal relevante es el cambio de método. En lugar de aprender una nueva tarea únicamente con la célula detenida, parte de las variantes puede ensayarse en un modelo virtual y transferirse después. Esto resulta especialmente atractivo cuando existen muchas referencias, poco tiempo disponible para pruebas físicas o piezas costosas.
Qué significa aprender un formato
Para cambiar de referencia, la célula necesita algo más que coordenadas. Debe reconocer la orden, verificar la pieza, seleccionar receta y herramienta, controlar posiciones y detenerse cuando una condición no coincide. La visión o un modelo aprendido pueden ayudar a localizar objetos y ajustar una toma; la seguridad funcional, los límites de movimiento y los enclavamientos requieren diseño y validación específicos.
Conviene separar tres capas. La primera es determinista: permisos, estados, secuencia, herramientas y condiciones seguras. La segunda admite variación: identificación visual, posición de la pieza o adaptación de parámetros dentro de rangos autorizados. La tercera registra el resultado: tiempo de cambio, intentos fallidos, intervención del operario, rechazos y causa de detención.
Hablar de aprendizaje sin distinguir estas capas puede ocultar trabajo de ingeniería. Un modelo que encuentra una pieza no confirma que la pinza pueda sujetarla, que el fixture esté liberado ni que la trayectoria sea segura con otro formato.
Una prueba sin robot físico
Como primera exploración, Nodira puede modelar un cambio de formato en Factory I/O y conectarlo con un PLC real o simulado. El banco puede representar dos productos, sensores de presencia, selección de receta, confirmación de útil y una excepción deliberada. El objetivo sería validar la máquina de estados y el recorrido de la información antes de elegir un robot.
Factory I/O es útil para probar señales, secuencias y comunicaciones. No reemplaza un simulador específico del fabricante para calcular trayectorias, colisiones, alcance, carga o precisión del robot. Tampoco valida seguridad. Esa limitación debe quedar registrada desde el inicio.
ThingsBoard puede añadirse para conservar eventos y comparar cuánto tarda cada cambio, cuántas confirmaciones requiere y en qué condición se interrumpe. Esa capa permite evaluar el proceso sin otorgarle a la plataforma control directo sobre movimientos críticos.
Una prueba inicial debería medir:
- tiempo desde la orden hasta la primera pieza aceptada;
- pasos que todavía dependen de una decisión manual;
- errores de identificación de formato o herramienta;
- excepciones que detienen correctamente la secuencia;
- datos necesarios para repetir y comparar el cambio.
Cómo puede ayudar Nodira a evaluar el cambio de formato
Nodira puede ayudar a relevar cómo se realiza hoy el cambio de formato, identificar qué señales y confirmaciones faltan y ordenar la información que vincula la orden, la receta, el útil y el estado de la máquina. Esa base permite definir qué conviene resolver con identificación, sensores, PLC, conectividad y registro de datos.
A partir de ese relevamiento, puede construirse una simulación del proceso y acordar criterios de aceptación antes de intervenir la célula. Cuando la aplicación requiera robot, pinza, visión, diseño mecánico o seguridad, el trabajo puede completarse junto con un integrador especializado, con responsabilidades técnicas definidas desde el inicio.
Si el ensayo muestra que la mayor demora está en identificar la orden o preparar el útil, conviene resolver esa capa antes de incorporar IA. Si las recetas, herramientas y señales ya son consistentes, la simulación avanzada y el entrenamiento virtual pueden justificar una segunda etapa.